TL;DR
- Claude Opus 4.7 génère et itère un compilateur de shuttling pour ions piégés, première utilisation d’un LLM seul sur ce problème 6
- NVIDIA lance Cosmos-H-Dreams, simulation générative temps réel pour robotique chirurgicale 2
- OpenAI publie une étude montrant que ChatGPT étend le périmètre des tâches des travailleurs 12
Les 3 signaux
🧪 Claude Opus 4.7 compile pour l’informatique quantique
 Un seul LLM (Claude Opus 4.7) produit et raffine le code Python complet d’un compilateur de shuttling pour architectures à ions piégés 6. Le compilateur traduit un algorithme en séquence de mouvements d’ions-qubits. C’est la première étude dans laquelle un modèle frontal génère l’intégralité du compilateur 6.
Pourquoi ça compte : un LLM peut désormais générer des compilateurs spécialisés pour des architectures quantiques, ce qui pourrait réduire le temps de développement par rapport à une approche manuelle.
🏥 NVIDIA Cosmos-H-Dreams simule la chirurgie en temps réel
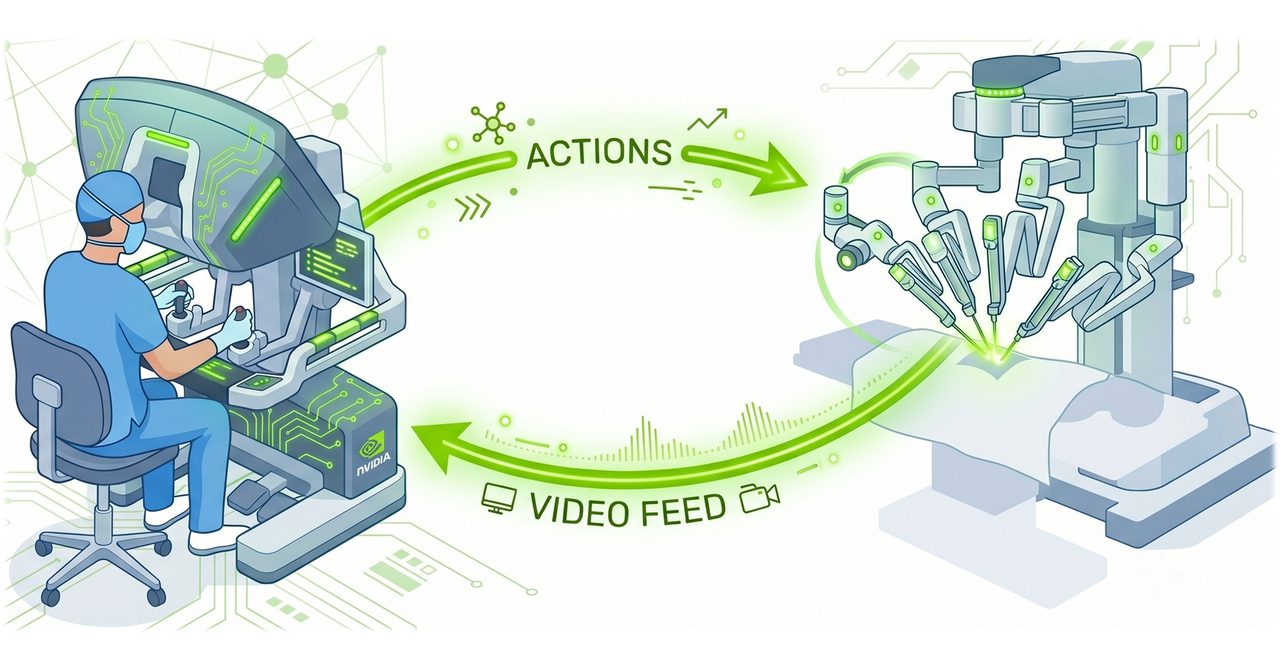 NVIDIA publie Cosmos-H-Dreams sur Hugging Face, un modèle de simulation générative temps réel appliqué à la robotique chirurgicale 2. Le système génère des scènes dynamiques pour l’entraînement et le contrôle des robots opérant sur des tissus.
Pourquoi ça compte : la simulation générative temps réel pourrait réduire le besoin de données réelles coûteuses pour l’apprentissage par renforcement en chirurgie robotique.
🔄 OpenAI quantifie l’expansion des rôles par l’IA
 Une nouvelle étude d’OpenAI montre que les utilisateurs de ChatGPT prennent en charge des tâches couvrant plusieurs rôles, redessinant les frontières des postes 12. Les données proviennent de l’usage réel de ChatGPT en milieu professionnel.
Pourquoi ça compte : les équipes techniques doivent revoir la définition des rôles et l’allocation des tâches, car l’IA dilue les silos métier traditionnels.
À retenir
- 4.7Claude Opus 4.7 — premier LLM seul à générer un compilateur quantique complet, testé sur architecture à ions piégés 6
- Cosmos-H-Dreams — simulation générative temps réel pour robotique chirurgicale, open-source sur Hugging Face 2
- ChatGPT — étude OpenAI montrant que l’outil élargit le spectre des tâches des travailleurs au-delà de leur rôle initial 12
Radar Contradictions
Claim : Claude Opus 4.7 generates full Python code for shuttling compilers in trapped-ion quantum computing 6. Contre-signal : Le benchmark SlopCodeBench évalue Opus 5, et non Opus 4.7, sur des tâches de code, suggérant une version plus récente testée séparément sans mention de performance sur ce type de compilation 1. Ce que ça change pour un dev : Vérifie quelle version du modèle est réellement stable pour du code de niche avant d’investir dans une intégration.
Reproduit en 15 min
Repo/Snippet : Benchmarking Opus 5 on SlopCodeBench 1
Comment tester : 1. Cloner le repohumanlayer/advanced-context-engineering-for-coding-agents. 2. Exécuter le script de benchmark sur un échantillon de 5 prompts SlopCodeBench. 3. Comparer le score de complétion avec les résultats publiés.
Prérequis : Python, accès à l’API Claude Opus 5 (clé API requise).
Track Record
Partiellement tenu
Ce qu’on disait le 2026-07-10 : Mistral publie Robostral Navigate, un modèle de navigation robotique state-of-the-art 1 Verdict aujourd’hui : partiellement tenu. NVIDIA a depuis publié Cosmos-H-Dreams pour la simulation chirurgicale en temps réel 2, et London Gatwick a lancé un service de parking robotisé 3, confirmant l’essor de la robotique. Aucune mise à jour directe sur Robostral Navigate n’est disponible dans les éléments du jour.
Sous le radar
L’item : arXiv 2607.24672v1 10 — Explainable RL via Physics-Aware Policy Distillation (faible: aucune citation signalée) Pourquoi c’est du signal : Propose une distillation de politique DRL en un modèle interprétable contraint par la physique, répondant au verrou réglementaire des boîtes noires en robotique et automobile. L’approche est directement applicable sans données externes, contrairement aux méthodes de post-hoc.
Donnée manquante
L’annonce : « Kimi K3 Now Available via Telnyx Inference API » 18 Ce qui manque : Le coût d’inférence par token ou requête n’est pas disclosed. Pourquoi ça compte : Sans prix unitaire, impossible de comparer le rapport performance/coût avec les API concurrentes (OpenAI, Anthropic). L’évaluation économique réelle du modèle reste opaque pour les développeurs.
Sources (18) — vérifiées le 28/07/2026 11:15 UTC
| N° | Publication | Site | Date |
|---|---|---|---|
| 1 | Benchmarking Opus 5 on SlopCodeBench | Hacker News | 27 juillet 2026 |
| 2 | NVIDIA Cosmos-H-Dreams: Bringing Real-Time Generative Simulation to Surgical Robotics | Hugging Face | 27 juillet 2026 |
| 3 | London Gatwick has launched a robotic airport parking service | Hacker News | 26 juillet 2026 |
| 6 | Efficient LLM-Generated Shuttling Compilers for Complex Trapped-Ion Architectures | arXiv | 27 juillet 2026 |
| 10 | Explainable Reinforcement Learning via Physics-Aware Policy Distillation | arXiv | 27 juillet 2026 |
| 12 | How AI is expanding what people do at work | OpenAI | 27 juillet 2026 |
| 18 | Kimi K3 Now Available via Telnyx Inference API | Hacker News | 27 juillet 2026 |
Autres lectures (11)
V3ille — Sources : arXiv, GitHub Trending, Hugging Face Daily Papers, OpenAI, DeepMind, Google AI, IEEE Spectrum, The Robot Report.