TL;DR
Les 3 signaux
🤖 Xiaomi Robotics-1 : robot humanoïde open-source
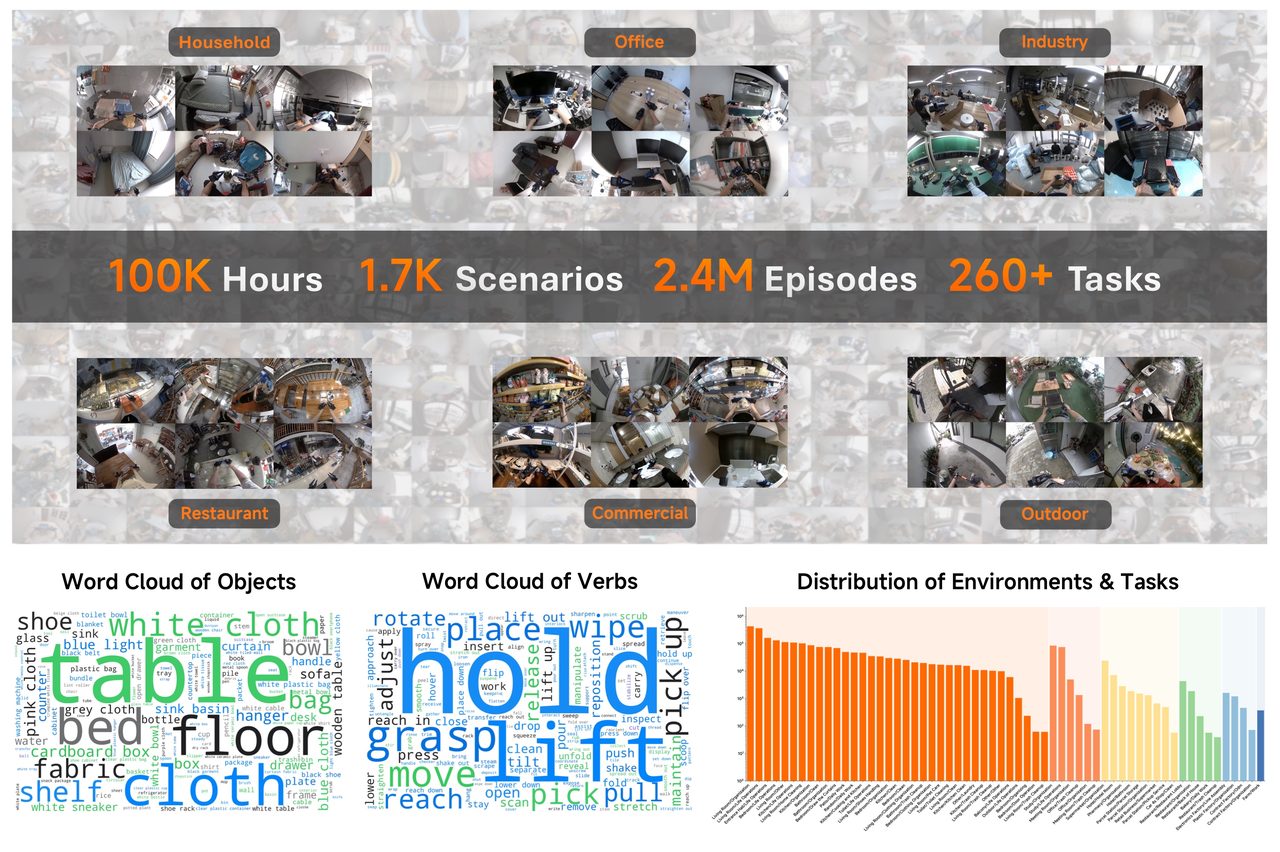 Xiaomi publie un robot humanoïde complet avec SDK, documentation et modèles de référence accessibles publiquement 1. La page produit liste des spécifications techniques détaillées (articulations, capteurs, autonomie) sans préciser de prix ou de date de disponibilité commerciale 1.
Pourquoi ça compte : un SDK open-source pour robot humanoïde permet aux équipes de prototyper des applications de manipulation et navigation sans construire le hardware.
⚠️ OpenAI : safety alignment pour modèles long-horizon
 OpenAI publie un rapport sur les risques de sécurité observés lors du déploiement de modèles à longue durée d’exécution, listant des défaillances spécifiques et les contre-mesures itératives mises en place 14. Le document couvre les attaques par corruption d’état mémoire (self-state attacks) et les échecs de raisonnement temporel 14.
Pourquoi ça compte : les équipes déployant des agents autonomes doivent intégrer ces garde-fous dès la conception, sous peine de défaillances non détectées sur des sessions longues.
⚡ NVIDIA Cosmos 3 Edge : modèle physique temps réel embarqué
 NVIDIA publie Cosmos 3 Edge, un modèle de simulation physique optimisé pour l’inférence sur dispositifs edge 13. Le modèle est disponible sur Hugging Face avec des poids et un pipeline d’inférence documenté 13.
Pourquoi ça compte : une simulation physique temps réel sur edge permet de déplacer la planification de mouvement du cloud vers le robot, réduisant la latence et la dépendance réseau.
À retenir
- 1Xiaomi Robotics-1 — SDK open-source complet pour robot humanoïde, documentation et modèles de référence disponibles 1
- 3Cosmos 3 Edge — modèle physique temps réel pour edge, publié sur Hugging Face par NVIDIA 13
- Self-state attacks — OpenAI documente les risques de corruption mémoire des agents auto-hébergés via appels système légitimes 14
Radar Contradictions
Claim : Les modèles de génération vidéo modernes sont présentés comme des « modèles du monde » maîtrisant les lois physiques 18.
Contre-signal : Le benchmark Apple-π montre que ces modèles ne sont évalués qu’au niveau de la plausibilité de sortie, sans vérifier un raisonnement fidèle aux lois physiques 18.
Ce que ça change pour un dev : Ne pas se fier à la plausibilité visuelle d’une vidéo générée comme preuve de compréhension physique réelle du modèle.
Reproduit en 15 min
Repo/Snippet : Grabette – an open system to record robot-manipulation data 3 Comment tester : 1. Clone le dépôt Hugging Face. 2. Suis le README pour lancer l’enregistrement avec un bras robotique supporté. 3. Vérifie la sortie au format standardisé. Prérequis : Python, ROS 2, un bras robotique compatible (ex. Franka Emika). Références : 3
Track Record
Partiellement tenu
Ce qu’on disait le 2026-07-07 : « GLM 5.2 atteint des coûts d’inférence 10× inférieurs aux modèles propriétaires, signalant un effondrement des marges IA » Verdict aujourd’hui : partiellement tenu. Le 2026-07-05, GLM-5.2 sur AMD atteint un nouveau record de performance par dollar 2, confirmant la pression sur les coûts. Cependant, aucun élément récent ne valide un effondrement généralisé des marges ; le signal reste circonscrit à ce modèle spécifique.
Sous le radar
L’item : FM-VLA: Force-based Memory for Vision-Language-Action Models 4 (arXiv, 0 citations) Pourquoi c’est du signal : Propose une mémoire basée sur la force (tactile) plutôt que sur des images passées pour les VLAs en manipulation, adressant un angle mort des approches visuelles pures dans les tâches à contact riche.
Donnée manquante
L’annonce : « Introducing Cosmos 3 Edge » 13 Ce qui manque : Le coût d’inférence (latence, consommation mémoire, ou prix par requête) n’est pas divulgué. Pourquoi ça compte : Sans ces métriques, impossible d’évaluer si ce modèle edge est réellement déployable sur des appareils contraints, ce qui est la promesse centrale du produit.
Sources (18) — vérifiées le 21/07/2026 11:15 UTC
| N° | Publication | Site | Date |
|---|---|---|---|
| 1 | Xiaomi-Robotics-1 | Hacker News | 20 juillet 2026 |
| 2 | Agent swarms and the new model economics | Hacker News | 20 juillet 2026 |
| 3 | Grabette: an open system to record robot-manipulation data | Hugging Face | 21 juillet 2026 |
| 4 | FM-VLA: Force-based Memory for Vision-Language-Action Models in Contact-Rich Manipulation | arXiv | 20 juillet 2026 |
| 13 | Introducing Cosmos 3 Edge | Hugging Face | 20 juillet 2026 |
| 14 | Safety and alignment in an era of long-horizon models | OpenAI | 20 juillet 2026 |
| 18 | Apple-π: Benchmarking Thinking with Video Towards Law-Grounded Physical Intelligence | HF Papers |
Autres lectures (11)
V3ille — Sources : arXiv, GitHub Trending, Hugging Face Daily Papers, OpenAI, DeepMind, Google AI, IEEE Spectrum, The Robot Report.